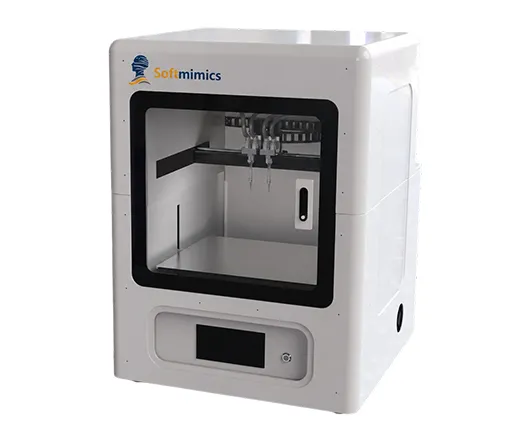
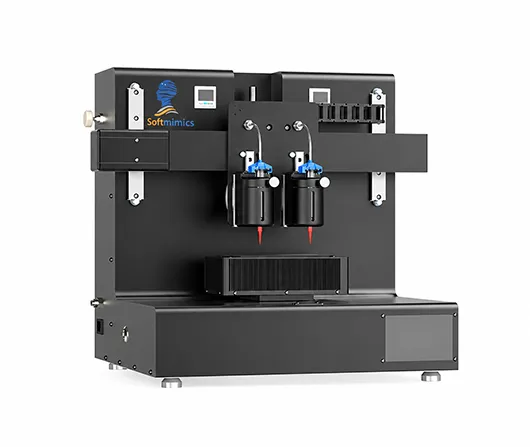
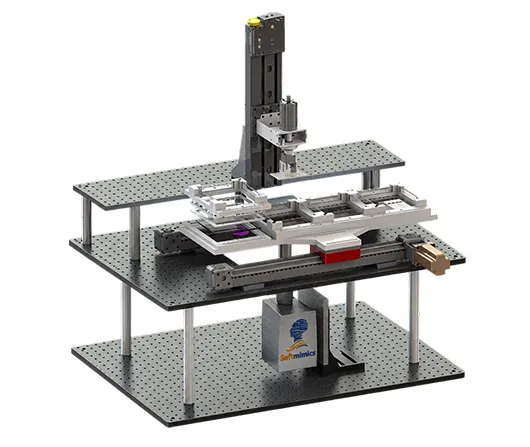
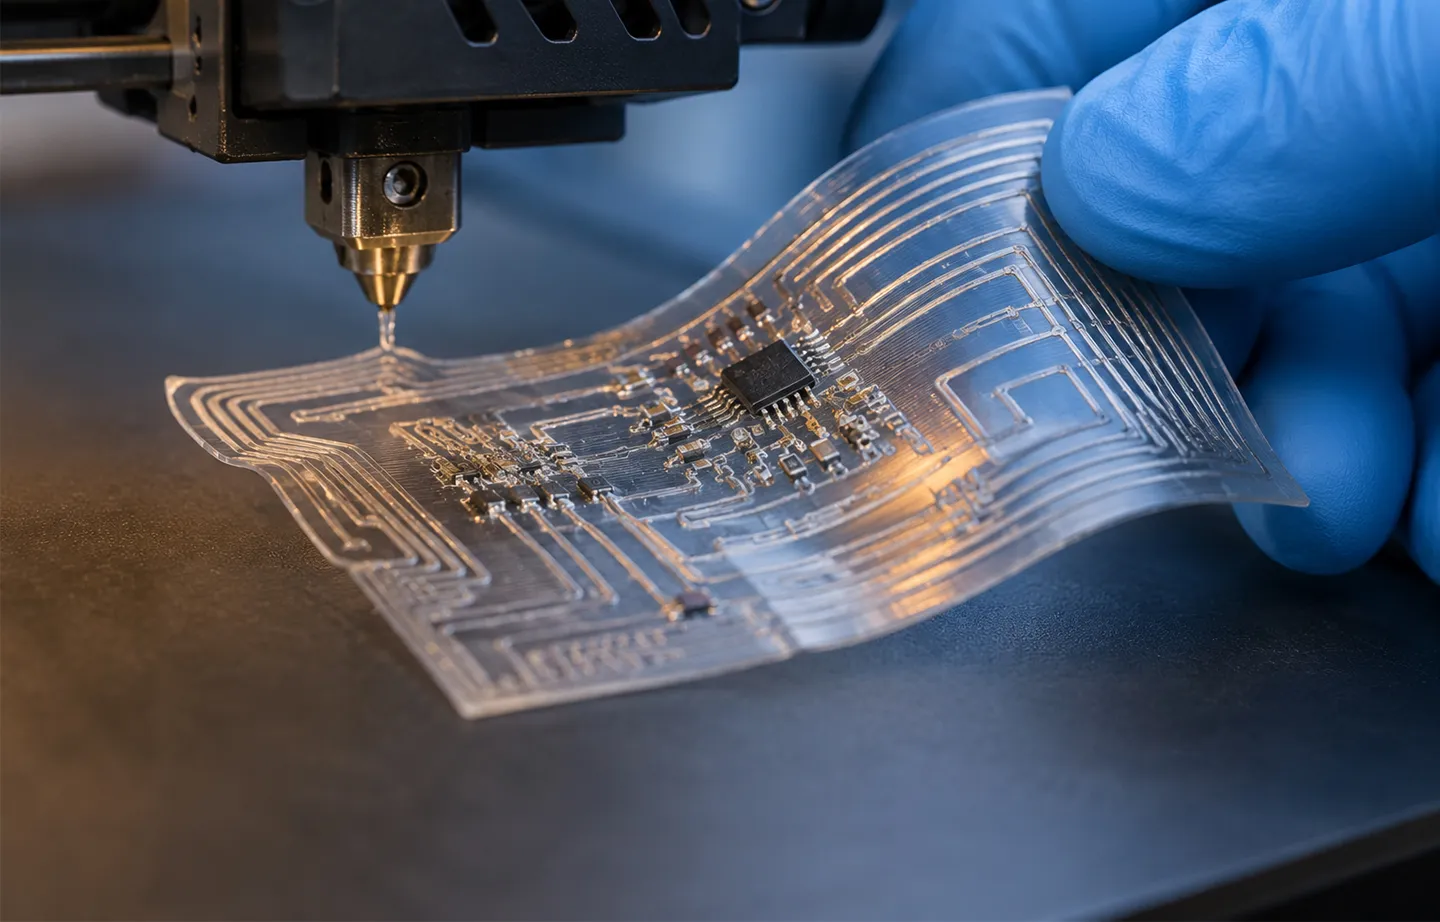
Los músculos artificiales son una novedosa clase de tecnología de accionamiento blando diseñada para replicar los comportamientos de contracción y extensión de los músculos biológicos. Al convertir eficientemente fuentes de energía eléctrica, neumática u otras en movimiento mecánico, sirven como fuente de energía principal para robots bioinspirados e sistemas inteligentes de próxima generación. Aprovechando la impresión 3D de materiales blandos y arquitecturas estructurales optimizadas, los músculos artificiales logran tiempos de respuesta rápidos y control de precisión mientras soportan la actuación coordinada de múltiples grados de libertad (GDL).
Mediante la integración de sensores flexibles y control inteligente, los músculos artificiales están evolucionando de actuadores independientes a sistemas unificados de "percepción-accionamiento-control", dotando a los robots de movilidad realista y una adaptabilidad ambiental superior. En comparación con los accionamientos rígidos convencionales, los músculos artificiales ofrecen las ventajas significativas de cumplimiento inherente y una alta relación potencia-peso, permitiendo un movimiento continuo y fluido en entornos complejos. Este paradigma de estructura blanda garantiza seguridad y fiabilidad durante la colaboración humano-robot o al manipular objetos frágiles, lo que lo convierte en una tecnología fundamental para el avance de la automatización flexible.
 TY_CONTACT
 TY_QUOTE
 TY_ACCOUNT
 TY_CART

 English
 日本語
 한국어
 français
 Deutsch
 Español
 italiano
 русский
 português
 العربية